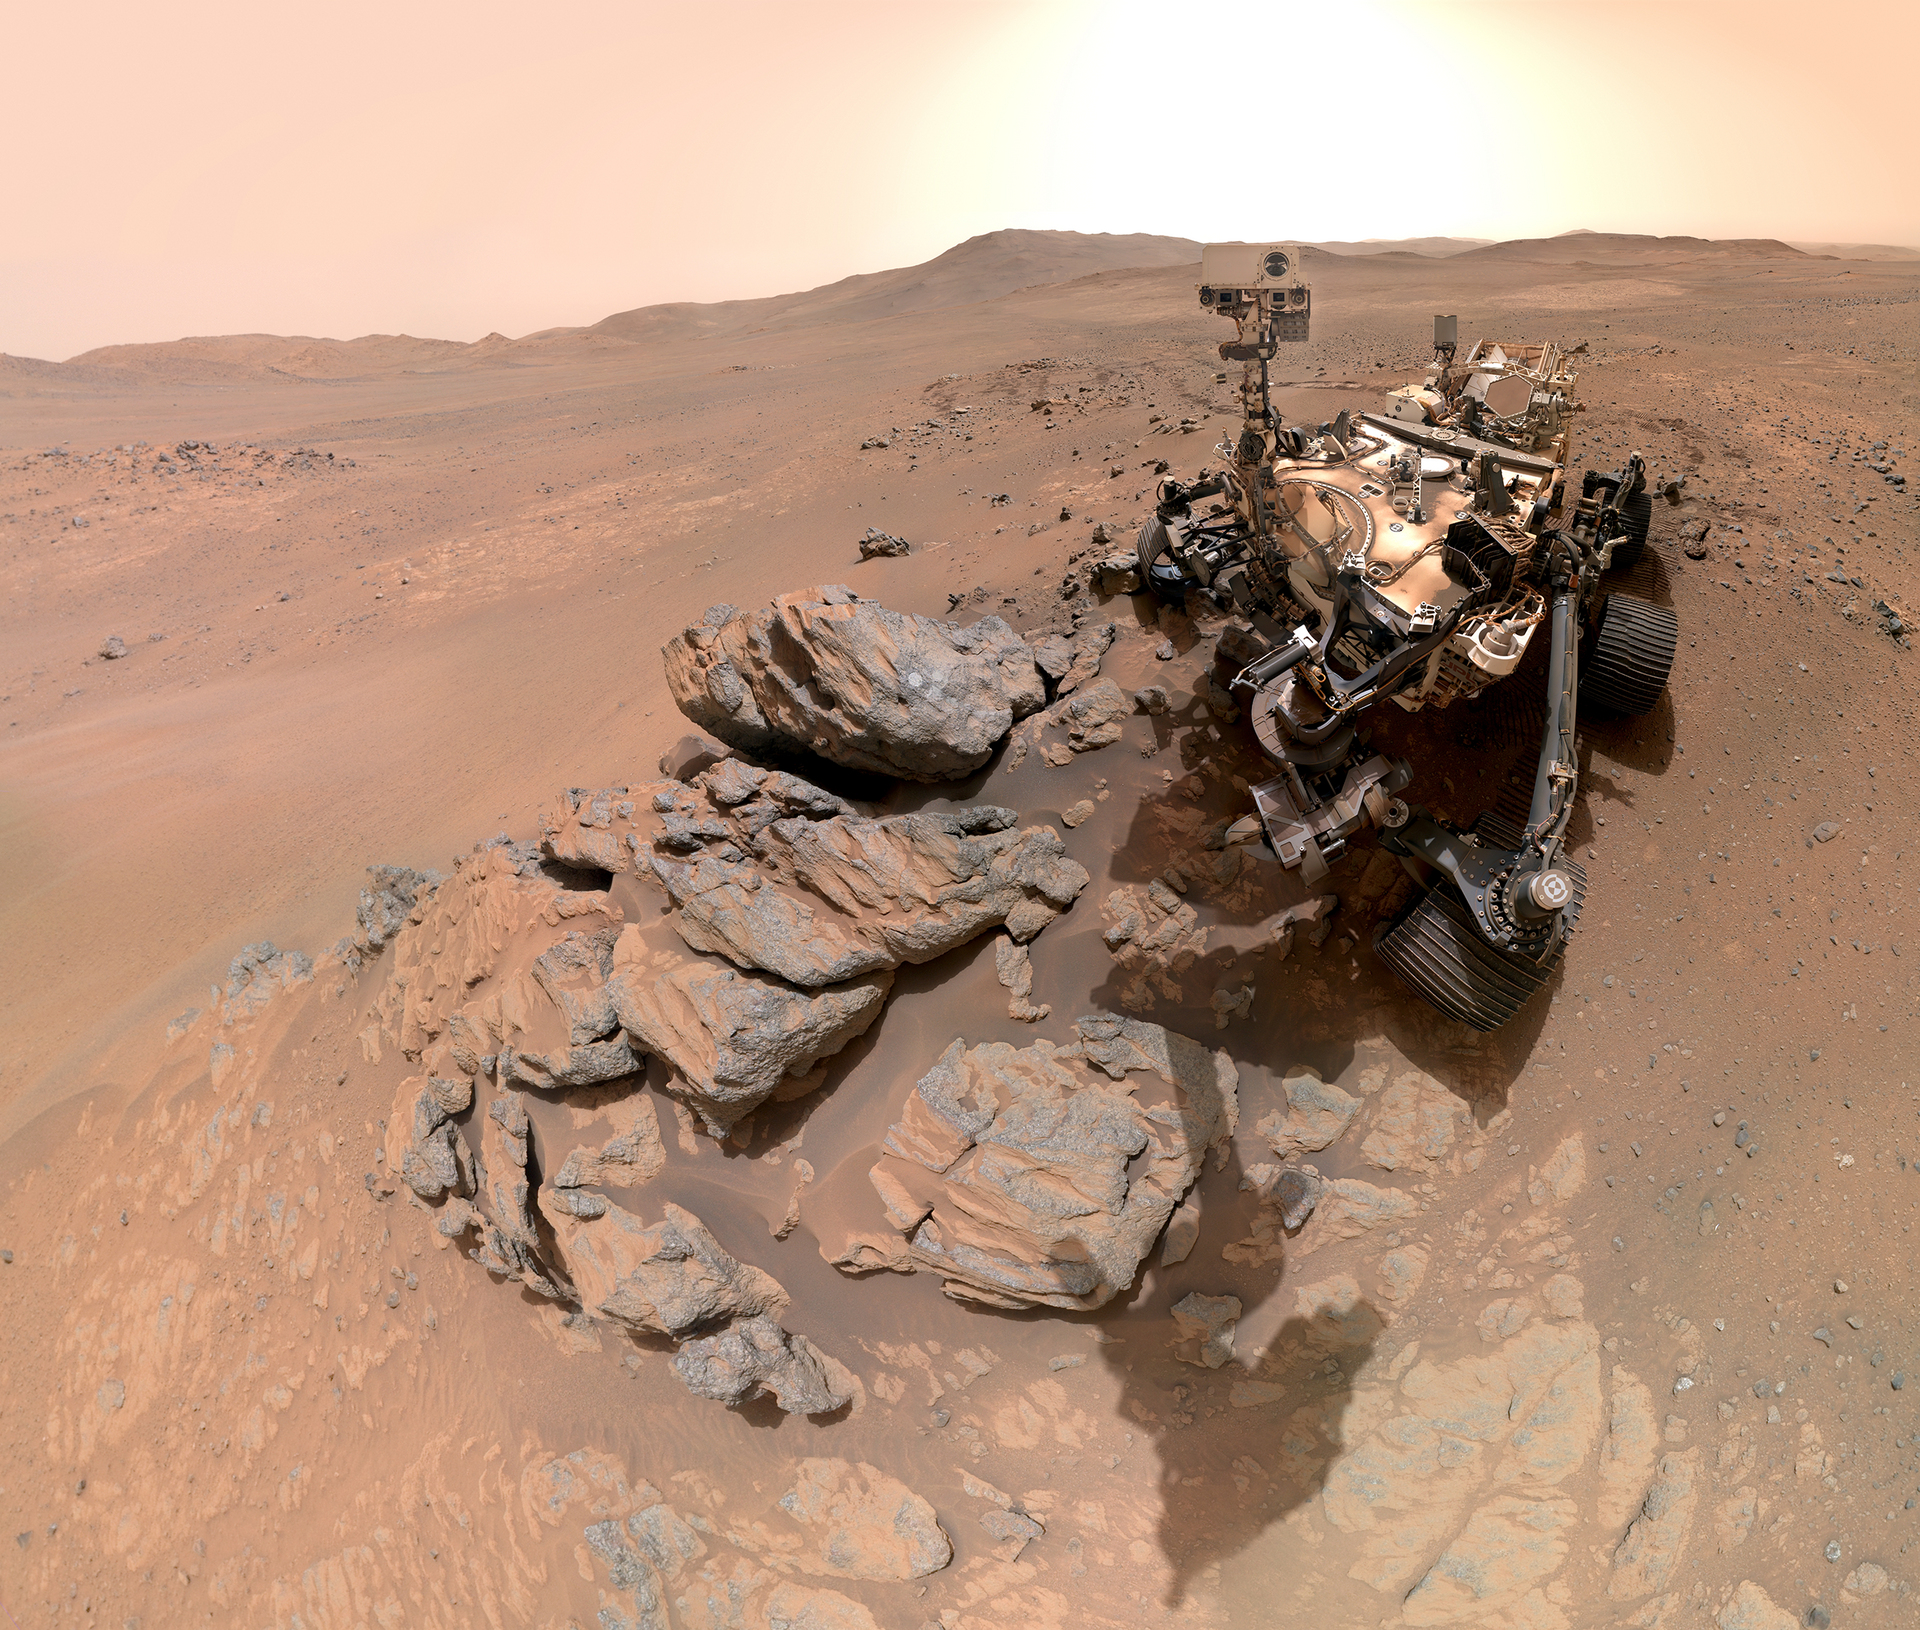
Una orden enviada desde un centro de control terrestre hacia un rover en la superficie de Marte tarda, según la posición relativa exacta de ambos planetas en ese momento concreto, entre unos pocos minutos y más de veinte en llegar por fin a su destino. La respuesta, si la hubiera, tardaría el mismo tiempo en volver. Ningún operador humano puede, en esas condiciones, mover un vehículo con un joystick en tiempo real como quien conduce un coche a control remoto.
Por eso, desde hace ya varias generaciones distintas de rovers marcianos, buena parte de las decisiones de dónde pisar exactamente y qué obstáculo concreto rodear las toma el propio vehículo, sin esperar ninguna confirmación desde la Tierra, analizando el terreno que tiene delante con sus propias cámaras y decidiendo la ruta más segura posible en cuestión de segundos.
Esto es cómo funciona exactamente esa navegación autónoma paso a paso, qué mapas construye el propio rover por sí mismo, y cuántos metros extra de avance diario ha permitido ganar frente al método mucho más cauteloso empleado en generaciones anteriores de vehículos similares.
Lo esencial del sistema
- El problema de fondo real. El retardo de comunicación entre la Tierra y Marte hace imposible controlar el rover en tiempo real absoluto.
- La solución adoptada. Software de navegación autónoma que analiza el terreno con sus propias cámaras y decide la ruta sin esperar órdenes externas.
- Cómo ve el terreno exacto. Pares de cámaras estéreo que reconstruyen un mapa tridimensional detallado del entorno inmediato del propio rover.
- El mapa de coste calculado. Cada zona concreta del terreno recibe una puntuación de riesgo antes de elegir el camino óptimo final a seguir.
- La mejora más reciente. El rover más moderno procesa el terreno mientras avanza sin parar, sin detenerse a pensar entre cada tramo corto recorrido.
Por qué el retardo de comunicación obliga a esta autonomía
La distancia entre la Tierra y Marte varía a lo largo de sus órbitas respectivas, y con ella el tiempo que tarda una señal de radio, viajando a la velocidad de la luz, en cubrir ese trayecto: desde poco más de tres minutos en el acercamiento más favorable hasta más de veinte minutos en la configuración más desfavorable de ambos planetas.
A eso se suma que las operaciones diarias de un rover se planifican normalmente solo una vez al día, con un paquete completo de órdenes enviado por la mañana marciana y los resultados recibidos por la tarde o ya al día siguiente, un ciclo de trabajo muy distinto al de cualquier vehículo terrestre operado a distancia con un retardo mínimo comparable.
Combinar ambos factores hace inviable cualquier control manual continuo del trayecto. Si el rover dependiera de una orden por cada metro de terreno irregular, avanzaría a un ritmo insignificante, limitado por la cantidad de instrucciones que un equipo humano puede planificar y verificar en una sola sesión de trabajo diaria.
Ese mismo problema de retardo afecta también a cualquier maniobra de emergencia: si el vehículo se encontrara con un peligro súbito no previsto en el plan de la jornada, esperar instrucciones desde la Tierra podría significar minutos enteros de exposición innecesaria a un riesgo que un sistema autónomo a bordo puede evaluar y evitar de forma prácticamente instantánea, sin ninguna demora añadida por la distancia entre ambos planetas.
Cómo ve exactamente el rover el terreno que tiene justo delante
El rover utiliza varios pares de cámaras montadas en distintas posiciones concretas de su estructura, cada par separado por una distancia fija ya conocida de antemano, el mismo principio general que permite a los ojos humanos percibir profundidad comparando la ligera diferencia entre lo que ve cada uno de ellos por separado.
Comparando las dos imágenes de cada par, el software de a bordo calcula la distancia exacta a cada punto visible del terreno, construyendo un mapa de elevación tridimensional del entorno inmediato del vehículo, normalmente de varios metros de radio a su alrededor, suficiente para planificar con seguridad razonable el siguiente tramo del trayecto propuesto.
Ese proceso de reconstrucción estereoscópica se repite cada vez que el rover se detiene o completa un tramo de avance, actualizando el mapa local con la nueva perspectiva disponible desde la posición alcanzada, en un ciclo que se repite de forma continua a lo largo de todo el trayecto planificado para ese día concreto.
Las cámaras utilizadas para esta tarea son distintas de las cámaras científicas de mayor resolución que el rover lleva para fotografiar el paisaje con fines de investigación geológica, priorizando en este caso la velocidad de procesamiento sobre el detalle de la imagen, porque lo que importa aquí es la geometría exacta del terreno y no tanto su composición mineral específica.
El mapa de coste: cómo se puntúa exactamente cada zona del terreno
| Rasgo del terreno detectado | Cómo lo trata el algoritmo |
|---|---|
| Pendiente pronunciada | coste alto, evitado salvo si no existe alternativa razonable |
| Roca de tamaño considerable | coste muy alto, tratado como obstáculo a rodear siempre |
| Terreno arenoso suelto | coste moderado, riesgo de deslizamiento de ruedas evaluado |
| Superficie plana y firme | coste bajo, ruta preferente cuando está disponible |
A partir de ese mapa de coste, el algoritmo calcula la ruta que minimiza el riesgo acumulado hasta el punto objetivo marcado por el equipo de operaciones en Tierra, sin necesidad de conocer de antemano el terreno exacto que encontrará más allá del alcance visible de sus propias cámaras.
El cálculo de esa ruta óptima recurre a técnicas de búsqueda de caminos ya bien conocidas en informática, adaptadas a las particularidades del terreno marciano y a las limitaciones de cómputo disponibles a bordo, evaluando decenas de trayectorias alternativas posibles antes de seleccionar la que combina menor riesgo con menor distancia adicional recorrida respecto a la línea recta directa hacia el objetivo marcado.
Qué pasa exactamente cuando el terreno visible no basta para decidir
Si el destino marcado por el equipo humano está más lejos de lo que las cámaras pueden mapear con fiabilidad en una sola posición, el rover avanza por tramos, deteniéndose cada cierta distancia para volver a fotografiar el terreno y recalcular el mapa de coste con la nueva información disponible desde su posición actualizada.
Ese patrón de avanzar, detenerse, fotografiar y recalcular es el que ha caracterizado tradicionalmente a la navegación autónoma marciana, y aunque garantiza seguridad, tiene un coste evidente en velocidad de avance, porque cada parada añadida consume tiempo y energía que de otro modo se dedicaría a avanzar terreno adicional.
En los rovers de las primeras generaciones, ese ciclo de detención y recálculo podía consumir varios minutos completos por cada tramo corto recorrido, un coste temporal que limitaba de forma severa la distancia total alcanzable en una sola jornada, especialmente en terrenos con mucha roca dispersa que exigían recálculos frecuentes a intervalos muy cortos de distancia entre sí.
La mejora reciente que permite pensar mientras se avanza sin parar
El rover más reciente incorpora una versión mejorada del sistema que procesa las imágenes del terreno mientras el vehículo sigue en movimiento, en lugar de detenerse por completo para cada ciclo de cálculo, aprovechando mejor la capacidad de procesamiento del ordenador de a bordo, más potente que el de generaciones anteriores.
Esa capacidad de calcular la siguiente parte de la ruta sin detener por completo el avance ha reducido de forma notable el tiempo total dedicado a paradas de cálculo, permitiendo completar trayectos más largos dentro del mismo presupuesto de tiempo y energía disponible en una jornada marciana de trabajo.
Ese avance técnico concreto exigió también mejorar bastante la fiabilidad del propio cálculo hecho en movimiento, porque una imagen capturada mientras el vehículo todavía se desplaza introduce cierto desenfoque y variación de perspectiva que el algoritmo debe compensar antes de poder confiar plenamente en el mapa de terreno resultante para tomar decisiones de seguridad realmente relevantes.
Cuántos metros de más se ganan gracias a esta autonomía
Las distancias diarias recorridas por los rovers más recientes, en los tramos donde el terreno lo permite y el equipo de operaciones confía plenamente en el sistema autónomo, superan con claridad las distancias típicas de las misiones anteriores, que dependían de un ciclo de decisión mucho más conservador y lento.
Esa ganancia de distancia diaria no es solo una cuestión de comodidad operativa: se traduce directamente en más terreno explorado, más sitios de interés geológico alcanzados y más tiempo disponible para la ciencia en cada punto de parada, en lugar de gastar la jornada entera en el propio desplazamiento del vehículo.
A lo largo de la vida operativa completa de una misión, esa diferencia de ritmo acumulado se traduce en muchos kilómetros adicionales explorados frente a lo que habría sido posible con el método más conservador de generaciones anteriores, ampliando de forma considerable el alcance científico total de cada misión concreta enviada a la superficie marciana.
Los límites que todavía tiene el sistema
El sistema autónomo no elimina por completo la supervisión humana: los objetivos científicos y los puntos de destino generales siguen siendo decisión exclusiva del equipo de operaciones en Tierra, que revisa cada día las imágenes recibidas antes de planificar el siguiente tramo de trayecto, un trabajo conjunto entre software y personas relacionado con el papel de los rovers exploradores en la búsqueda de vida marciana.
Además, ciertos terrenos especialmente traicioneros, como dunas de arena fina con apariencia engañosa de firmeza, han demostrado en el pasado ser capaces de engañar al sistema de evaluación de riesgo, lo que ha llevado a incorporar zonas de exclusión manual marcadas de antemano por el equipo humano en función de la experiencia acumulada.
Una misión anterior sufrió precisamente ese problema, quedando atrapada durante meses en un depósito de arena blanda que su sistema de evaluación de riesgo no había identificado correctamente como peligroso, un episodio que se estudió a fondo y que influyó directamente en el diseño más cauteloso de los algoritmos de detección de terreno arenoso empleados en las misiones posteriores.
Qué papel juega el ordenador de a bordo en todo este proceso
El procesador que ejecuta estos cálculos complejos a bordo del rover es, comparado con cualquier ordenador de consumo terrestre actual, bastante modesto en potencia bruta disponible, una limitación deliberada de diseño que prioriza siempre la resistencia a la radiación espacial y la fiabilidad extrema por encima de la velocidad de cálculo máxima posible en cada momento.
Esa limitación de potencia obliga a los ingenieros de software a optimizar de forma muy cuidadosa y minuciosa cada algoritmo empleado, reduciendo al mínimo indispensable la cantidad de cálculo necesario para procesar cada imagen recibida, un reto de ingeniería tan importante como el propio diseño conceptual del sistema de navegación autónoma en su conjunto completo.
Cada nueva generación de rover ha incorporado un salto de capacidad de procesamiento respecto a la anterior, aprovechando avances de la industria de semiconductores adaptados a los estrictos requisitos de resistencia a la radiación que exige cualquier misión de larga duración en el espacio profundo, lejos de cualquier posibilidad de reparación física directa en caso de fallo grave.
Cómo se compara con la navegación autónoma de otros vehículos
Los principios básicos de este sistema, visión estereoscópica, mapa de coste y planificación de ruta según riesgo, comparten fundamento teórico con los sistemas de conducción autónoma terrestre, aunque las condiciones de operación son radicalmente distintas: sin tráfico, sin señales de circulación, pero con un terreno mucho más impredecible y sin posibilidad de intervención remota inmediata ante cualquier imprevisto.
Esa diferencia de contexto exige un nivel de conservadurismo mucho mayor que el que cualquier vehículo autónomo terrestre necesitaría, porque un error de cálculo en Marte puede dejar el vehículo atrapado o dañado sin ninguna posibilidad de asistencia física inmediata, a diferencia de lo que ocurriría con un vehículo autónomo averiado en una carretera terrestre normal, un contraste relevante frente a otras aplicaciones terrestres de tecnología similar.
Esa prioridad absoluta por la seguridad sobre la velocidad explica por qué, incluso con todas las mejoras incorporadas en las últimas generaciones, ningún rover marciano se acerca todavía a las velocidades de desplazamiento que un vehículo autónomo terrestre alcanza en condiciones normales de circulación por carretera pavimentada.
Preguntas frecuentes
¿El rover puede decidir por sí mismo qué roca analizar?
No de forma completamente autónoma. La selección de objetivos científicos concretos sigue siendo decisión del equipo de investigación en Tierra, aunque existen modos limitados de detección automática de rasgos de interés que pueden sugerir un objetivo para confirmación humana posterior antes de dedicar tiempo de instrumento a analizarlo.
¿Qué pasa si el rover se queda atascado en terreno traicionero?
El sistema incluye sensores que detectan patinaje excesivo de las ruedas y detienen el avance de forma automática antes de que la situación empeore, enviando los datos a Tierra para que el equipo de ingeniería analice la situación y planifique una maniobra de salida segura con calma suficiente.
¿La navegación autónoma funciona igual de noche que de día?
Los rovers marcianos no suelen desplazarse durante la noche marciana, tanto por la falta de luz solar para las cámaras como por las temperaturas extremas que dificultan la operación segura de la mecánica del vehículo en esas condiciones.
¿Se ha usado este mismo sistema en misiones a la Luna?
Los principios generales son aplicables, aunque el retardo de comunicación con la Luna es mucho menor, de apenas unos segundos, lo que reduce la necesidad de autonomía completa y permite un grado mayor de control remoto directo desde la Tierra en comparación con una misión de superficie en Marte.
¿Cuánto ha mejorado la velocidad de avance con cada generación de rover?
Cada generación sucesiva de rover ha incorporado mejoras de procesamiento y de algoritmo que han reducido el tiempo de cálculo necesario por tramo recorrido, permitiendo alcanzar distancias diarias mayores en terreno de dificultad comparable, aunque la cifra exacta varía mucho según el tipo de terreno concreto que se esté atravesando en cada caso particular.
Cada metro que un rover marciano recorre sin esperar instrucciones desde la Tierra es, en el fondo, una pequeña decisión tomada por un algoritmo que nunca ha visto Marte de otra forma que a través de un par de cámaras y un mapa de riesgo calculado sobre la marcha en tiempo real.