Un satélite de comunicaciones geoestacionario con propulsión química llega a su posición definitiva en unos días. El mismo satélite con propulsión eléctrica tarda entre seis y ocho meses. A cambio, sale de la Tierra pesando aproximadamente la mitad, lo que permite lanzarlo en un cohete más pequeño o compartir el viaje con otro.
Esa es la transacción completa, y se repite igual en una sonda al cinturón de asteroides o en un satélite de una constelación. No hay un motor mejor: hay una equivalencia entre kilos de propelente y meses de espera, y el diseño consiste en elegir en qué punto de esa curva se quiere estar.
Dentro de la propulsión eléctrica, las dos familias que dominan el mercado están en extremos opuestos de esa misma curva. Esta es la comparación entre ambas con las cifras de las misiones que ya han volado.
Lo esencial de la decisión
- La ecuación que lo gobierna todo. Para una potencia dada, el empuje es inversamente proporcional al impulso específico: doblar uno divide el otro por dos.
- Motor de rejillas. De 3.000 a 4.500 segundos de impulso específico, unos 35 a 45 milinewton por kilovatio.
- Motor de efecto Hall. De 1.500 a 2.500 segundos, y del orden de 60 a 70 milinewton por kilovatio.
- El coste oculto. Una espiral de baja empuje gasta más cambio de velocidad que una transferencia impulsiva entre las mismas dos órbitas.
- El límite real. No es el motor, es la potencia eléctrica disponible y la masa del sistema que la produce.
Qué hace un motor eléctrico que no hace uno químico
Un motor químico obtiene la energía de la reacción entre sus propios propelentes. Eso pone un techo duro a la velocidad de escape: por bien que se diseñe, la energía por kilogramo de mezcla es la que es, y ningún motor químico práctico pasa de unos cuatrocientos cincuenta segundos de impulso específico.
Un motor eléctrico rompe ese acoplamiento. La energía viene de fuera, de unos paneles solares o de una fuente nuclear, y el propelente solo aporta masa que expulsar. Como la energía disponible por kilogramo ya no depende de la química, la velocidad de escape puede subir un orden de magnitud.
La contrapartida aparece de inmediato en la potencia. La potencia del chorro es proporcional al empuje multiplicado por la velocidad de escape, así que expulsar poca masa muy deprisa consume tanta electricidad como expulsar mucha despacio. Con los kilovatios que caben en una nave, el empuje resultante se mide en milinewton.
De ahí la relación que ordena toda la disciplina: para una potencia fija, empuje e impulso específico son inversamente proporcionales. Un motor no puede ser a la vez muy eficiente y muy potente si no se le da más electricidad, y la electricidad tiene masa en forma de paneles, radiadores y unidades de control.
El motor de rejillas: máxima eficiencia, mínimo empuje
En un motor de rejillas, el propelente se ioniza en una cámara de descarga y los iones positivos son extraídos y acelerados por el campo eléctrico entre dos o tres rejillas perforadas, sometidas a una diferencia de potencial de uno o dos kilovoltios. Un cátodo exterior inyecta electrones al haz para neutralizarlo.
La separación entre la ionización y la aceleración es lo que da el control. Se puede subir la tensión de las rejillas y con ella la velocidad de escape casi sin límite práctico, y por eso estos motores alcanzan impulsos específicos de tres mil a cuatro mil quinientos segundos, con eficiencias que superan el sesenta por ciento.
El límite está en la densidad de corriente. Entre las rejillas circula un haz de carga positiva sin neutralizar, y esa carga espacial frena a los iones que vienen detrás. La física impone así un máximo de corriente por unidad de superficie, y de ahí que el empuje por kilovatio quede en torno a los cuarenta milinewton.
El desgaste tiene una causa concreta: los iones que golpean la rejilla acelerada la erosionan hasta agrandar los orificios y, con los años, hasta perforarla. Un ensayo de larga duración en tierra llevó un motor de esta familia a más de cincuenta mil horas de funcionamiento con casi una tonelada de propelente procesado, que es el orden de vida útil demostrado.
El motor de efecto Hall: más empuje por kilovatio
El motor de efecto Hall resuelve el problema de la carga espacial de una forma elegante. En lugar de separar iones y electrones, mantiene un plasma cuasineutro en un canal anular donde se cruzan un campo eléctrico axial y un campo magnético radial.
Los electrones, mucho más ligeros, quedan atrapados girando en ese cruce de campos y forman una corriente circular, la corriente Hall que da nombre al aparato. Esa nube de electrones ioniza el propelente entrante, y los iones, demasiado pesados para quedar atrapados por el campo magnético, salen acelerados por el campo eléctrico.
Como no hay una región de carga sin compensar, no existe el límite de corriente que sufre el motor de rejillas. La densidad de empuje es varias veces mayor y, para la misma potencia, se obtiene alrededor del sesenta por ciento más de empuje. El precio es un impulso específico menor, típicamente entre mil quinientos y dos mil quinientos segundos, y una eficiencia algo inferior.
Su punto débil histórico fue la vida útil. El plasma erosionaba las paredes cerámicas del canal y limitaba el funcionamiento a unos pocos miles de horas. La solución, desarrollada en la última década, consiste en conformar el campo magnético para que las líneas no toquen la pared, lo que aleja el plasma del material y ha multiplicado por un orden de magnitud la vida demostrada en banco.
Las dos familias, en la misma tabla
Los valores son órdenes de magnitud representativos de unidades en servicio, no de prototipos de laboratorio.
| Concepto | Motor de rejillas | Motor de efecto Hall | Motor químico |
|---|---|---|---|
| Impulso específico | 3.000 a 4.500 s | 1.500 a 2.500 s | 300 a 460 s |
| Empuje por kilovatio | 35 a 45 mN | 60 a 70 mN | no aplica |
| Empuje típico por unidad | de 25 a 250 mN | de 80 a 600 mN | de cientos de newton a meganewton |
| Eficiencia eléctrica | 60 a 70 por ciento | 45 a 60 por ciento | no aplica |
| Complejidad del control | alta, varias fuentes de alta tensión | media | baja |
| Uso característico | ciencia planetaria, misiones largas | satélites, constelaciones, transferencias | lanzamiento y maniobras rápidas |
La columna del motor químico está para recordar la escala. Entre un motor eléctrico y uno químico no hay factor dos: hay factor mil o más en empuje. Ningún motor eléctrico despega de nada ni sirve para una maniobra que deba ejecutarse en minutos.
Lo que han hecho en vuelo estas dos familias
Las cifras de misiones reales son más útiles que cualquier especificación de catálogo, porque incluyen las horas de funcionamiento efectivas y los problemas encontrados.
La primera demostración interplanetaria seria de un motor de rejillas voló a finales de los años noventa: unos dos kilovatios y tres mil cien segundos de impulso específico, para un empuje máximo cercano a los noventa milinewton. Acumuló más de dieciséis mil horas de funcionamiento y demostró que se podía navegar con empuje continuo durante años.
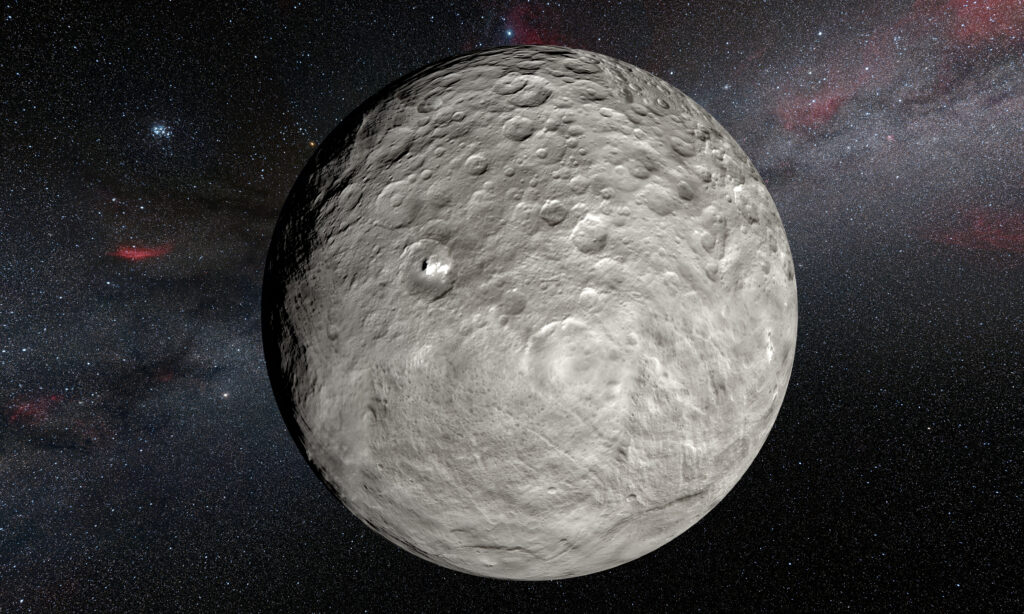
La misión que llevó ese planteamiento hasta su conclusión lógica fue la que visitó los dos mayores cuerpos del cinturón de asteroides. Con tres motores de rejillas, de los que solo funcionaba uno a la vez, y algo más de cuatrocientos kilos de xenón, acumuló un cambio de velocidad propio superior a los once kilómetros por segundo a lo largo de la misión. Es el mayor jamás conseguido por una nave con sus propios motores, y es lo que le permitió entrar y salir de órbita en dos cuerpos distintos.
Del lado del efecto Hall, la primera aplicación europea a un destino lejano fue una sonda lunar de principios de siglo con un solo propulsor de poco más de un kilovatio y sesenta y ocho milinewton de empuje. Tardó trece meses y medio en llegar a la Luna con ochenta y dos kilos de xenón, cuando una trayectoria química habría tardado tres días y habría necesitado varias veces esa masa.
Hoy el uso masivo está en las constelaciones de órbita baja y en las plataformas de comunicaciones. Los satélites de las grandes constelaciones llevan motores Hall que primero suben la órbita desde la altura de inyección, después mantienen la posición frente al rozamiento atmosférico residual y finalmente ejecutan la maniobra de reentrada al final de la vida útil, una función que resulta clave para la sostenibilidad de las redes de comunicación en órbita.
La cuenta que decide entre uno y otro
El razonamiento se puede hacer con tres números y sin ecuaciones complicadas.
El primero es la masa de propelente, que sale de la ecuación del cohete: cuanto mayor el impulso específico, menos masa hace falta para el mismo cambio de velocidad. Pasar de mil quinientos a tres mil segundos reduce el propelente aproximadamente a la mitad para maniobras moderadas.
El segundo es el tiempo. El cambio de velocidad se acumula a razón del empuje dividido por la masa, así que el tiempo necesario es la masa multiplicada por el cambio de velocidad y dividida por el empuje. Con la mitad de empuje, el doble de tiempo.
El tercero es la masa del sistema de potencia, que suele expresarse en kilos por kilovatio. Aquí está el matiz que decide: si se quiere el mismo empuje con un impulso específico doble, hace falta el doble de potencia, y esos kilovatios pesan. En algún punto, la masa de paneles y electrónica añadida supera al propelente ahorrado.
De ahí sale una regla operativa razonablemente robusta. Si el cambio de velocidad total es muy grande y el tiempo no aprieta, conviene el impulso específico alto: la ganancia exponencial en propelente domina. Si el cambio de velocidad es moderado pero el calendario manda, conviene el empuje: llegar dos años antes vale más que ahorrar cien kilos.
Por qué una espiral cuesta más cambio de velocidad
Este punto suele omitirse y explica una parte considerable de la diferencia entre la teoría y la práctica.
Una transferencia impulsiva entre dos órbitas circulares se hace con dos encendidos breves en los puntos correctos: se aprovecha el efecto por el cual un impulso aplicado donde la nave va más deprisa rinde más energía orbital. Ese efecto solo funciona si el encendido es corto comparado con el periodo orbital.
Con empuje muy bajo, el encendido dura meses y la trayectoria no es una elipse de transferencia sino una espiral de miles de vueltas. Sin la ventaja del impulso concentrado, el coste en cambio de velocidad crece: la subida desde una órbita baja terrestre hasta la geoestacionaria pasa de algo más de cuatro kilómetros por segundo a cerca de seis en espiral.
La pérdida es real y aun así sale a cuenta, porque la ecuación del cohete es exponencial: seis kilómetros por segundo a dos mil segundos de impulso específico gastan mucho menos propelente que cuatro a trescientos. Pero conviene tenerlo presente cuando se comparan cifras publicadas, porque no siempre se especifica si el cambio de velocidad citado es el impulsivo o el de espiral.
Hay un segundo coste, y es el más caro de todos en órbita terrestre: la espiral atraviesa los cinturones de radiación y permanece meses dentro. Eso degrada las células solares y castiga la electrónica, y obliga a sobredimensionar los paneles para que al llegar a su posición operativa el satélite tenga la potencia contratada.
Casi nadie elige uno solo
Puesta la disyuntiva en estos términos, la solución que adopta la mayoría de las misiones reales es no elegir. Se reparte el trabajo entre dos sistemas según qué tramo del viaje se esté ejecutando.
El reparto habitual es sencillo. La propulsión química se reserva para lo que hay que hacer deprisa o con fuerza: la inserción en una órbita de captura, una corrección urgente, un frenado que solo tiene una ventana de horas. La eléctrica se encarga de todo lo que puede hacerse despacio, que en un viaje interplanetario es casi todo.
Las plataformas comerciales de comunicaciones llevan años haciéndolo con una variante que optimiza el calendario: un encendido químico eleva rápidamente el perigeo para sacar el satélite de la parte más dura de los cinturones de radiación y, a partir de ahí, los propulsores eléctricos completan la subida. Se pierde algo del ahorro de masa y se recuperan meses de servicio.
También hay misiones que combinan dos motores eléctricos distintos por el mismo motivo, aunque es menos común: unidades de mayor empuje para las fases de transferencia y unidades de alto impulso específico para el crucero. La complejidad añadida solo compensa cuando el perfil de misión tiene tramos con exigencias muy dispares.
El propelente, un asunto de mercado más que de física
El xenón es el propelente clásico de ambas familias por buenas razones físicas: es pesado, lo que ayuda al empuje, se ioniza con facilidad, es inerte y se almacena como gas a alta presión sin necesidad de sistemas criogénicos.
Su problema es la disponibilidad. El xenón se obtiene como subproducto de la separación criogénica del aire para producir oxígeno industrial, y su producción mundial anual se mide en decenas de toneladas. Cuando el sector espacial empezó a demandar centenares de kilos por lanzamiento en constelaciones enteras, el precio reaccionó.
De ahí el desplazamiento hacia el criptón, más abundante y bastante más barato, a costa de un impulso específico y una eficiencia algo peores, y más recientemente hacia el argón, que es dos órdenes de magnitud más barato y exige tensiones de operación más altas para ionizarse bien. Ese cambio de propelente es una de las decisiones de diseño más visibles en las constelaciones recientes.
Existe una cuarta vía, ensayada ya en órbita en satélites pequeños: el yodo, que se almacena como sólido y sublima al calentarse. Elimina el depósito de alta presión y ahorra masa y volumen, y a cambio es químicamente agresivo con muchos materiales. Sirve bien para plataformas pequeñas y no está claro que escale.
Dónde se acaba la propulsión eléctrica
El límite no está en el motor sino en la fuente de energía, y eso se ve con claridad en cuanto una misión se aleja del Sol.
La irradiancia solar cae con el cuadrado de la distancia. A la distancia de Marte queda menos de la mitad que en la Tierra; a la del cinturón de asteroides, alrededor de una décima; a la de Júpiter, una veinticincoava parte. Mantener varios kilovatios más allá de Marte exige paneles de decenas de metros cuadrados, y a partir de cierto punto la masa de esos paneles anula la ventaja.
Por eso las misiones al sistema solar exterior siguen recurriendo a trayectorias con asistencias gravitatorias y propulsión química, o a generadores de radioisótopos que producen unos pocos centenares de vatios, muy lejos de lo que un motor eléctrico necesita para dar empuje útil.
La salida técnica conocida es un reactor de fisión compacto acoplado a propulsión eléctrica, que permitiría decenas o centenares de kilovatios independientes de la distancia al Sol. No existe ninguno cualificado para vuelo, y el debate sobre la energía nuclear aplicada a la propulsión espacial lleva décadas oscilando entre estudios y prototipos de banco, como recuerdan los programas de la NASA y de la Agencia Espacial Europea en esta materia.
Cómo elegir, en cuatro escenarios
Reducido a casos concretos, el criterio se aplica sin ambigüedad.
Una sonda científica que debe acumular más de diez kilómetros por segundo para entrar y salir de órbita en varios cuerpos: motor de rejillas. El calendario ya es largo por la propia trayectoria y lo que manda es el propelente embarcado.
Un satélite de comunicaciones que va de la órbita de transferencia a la geoestacionaria: motor de efecto Hall, y a ser posible con una fase química inicial. Cada mes de retraso en entrar en servicio es ingreso perdido, y el empuje por kilovatio es lo que acorta esa fase.
Un satélite de constelación en órbita baja: motor de efecto Hall con el propelente más barato disponible. Aquí el cambio de velocidad total es modesto, la unidad tiene que costar poco y hay que fabricar miles.
Y una misión al sistema solar exterior: ninguno de los dos, salvo que aparezca una fuente de potencia nueva. Ese es hoy el hueco real de la propulsión espacial disponible, y ninguna mejora del motor lo cierra.
Preguntas frecuentes
¿Se puede usar un motor eléctrico para despegar?
No. El empuje de una unidad se mide en milinewton y el peso de un vehículo de lanzamiento en meganewton: faltan seis o siete órdenes de magnitud. La propulsión eléctrica solo funciona en caída libre, donde no hay que compensar ningún peso.
¿Cuánto dura un motor de estos?
Los ensayos de larga duración en tierra han superado las cincuenta mil horas en motores de rejillas, y las unidades Hall con campo magnético conformado apuntan a cifras del mismo orden. En vuelo, lo que suele acabar antes es el propelente embarcado o el resto del satélite.
¿Por qué algunas misiones llevan varios motores si solo usan uno?
Por redundancia y por reparto de vida útil. Con tres unidades y una sola encendida a la vez, un fallo no termina la misión y las horas se distribuyen. En misiones de muchos años de empuje continuo, ese reparto es la única forma de no agotar ninguna unidad.
¿El chorro azulado que se ve en las fotos es el empuje?
Es la luz que emiten los átomos del propelente al desexcitarse tras las colisiones con los electrones, no la fuerza en sí. El color depende del gas: el xenón da un tono azulado y el criptón otro más violáceo. Un chorro brillante no significa un motor potente.
¿Qué pasa si el sistema falla a mitad de camino?
Depende de cuánto empuje quede y de cuándo ocurra. Una trayectoria de bajo empuje se planifica con arcos programados durante años, y perder capacidad obliga a rehacer el encaje entero, normalmente a costa de retrasar la llegada. Ha ocurrido, y el resultado habitual es un aplazamiento de meses o de años, no la pérdida de la misión.
La pregunta correcta ante estos dos motores no es cuál rinde más, porque la respuesta depende de una división entre potencia y empuje que ya está resuelta en la física. Es cuántos años de crucero está dispuesto a pagar quien encarga la misión, y esa decisión no se toma en el departamento de propulsión.